F. Tokuda, A. Seino, A. Kobayashi, K. Tang and K. Kosuge, “Transformer Driven Visual Servoing for Fabric Texture Matching Using Dual-Arm Manipulator,” IEEE Robotics and Automation Letters, vol. 11, no. 2, pp. 1522-1529, 2026.
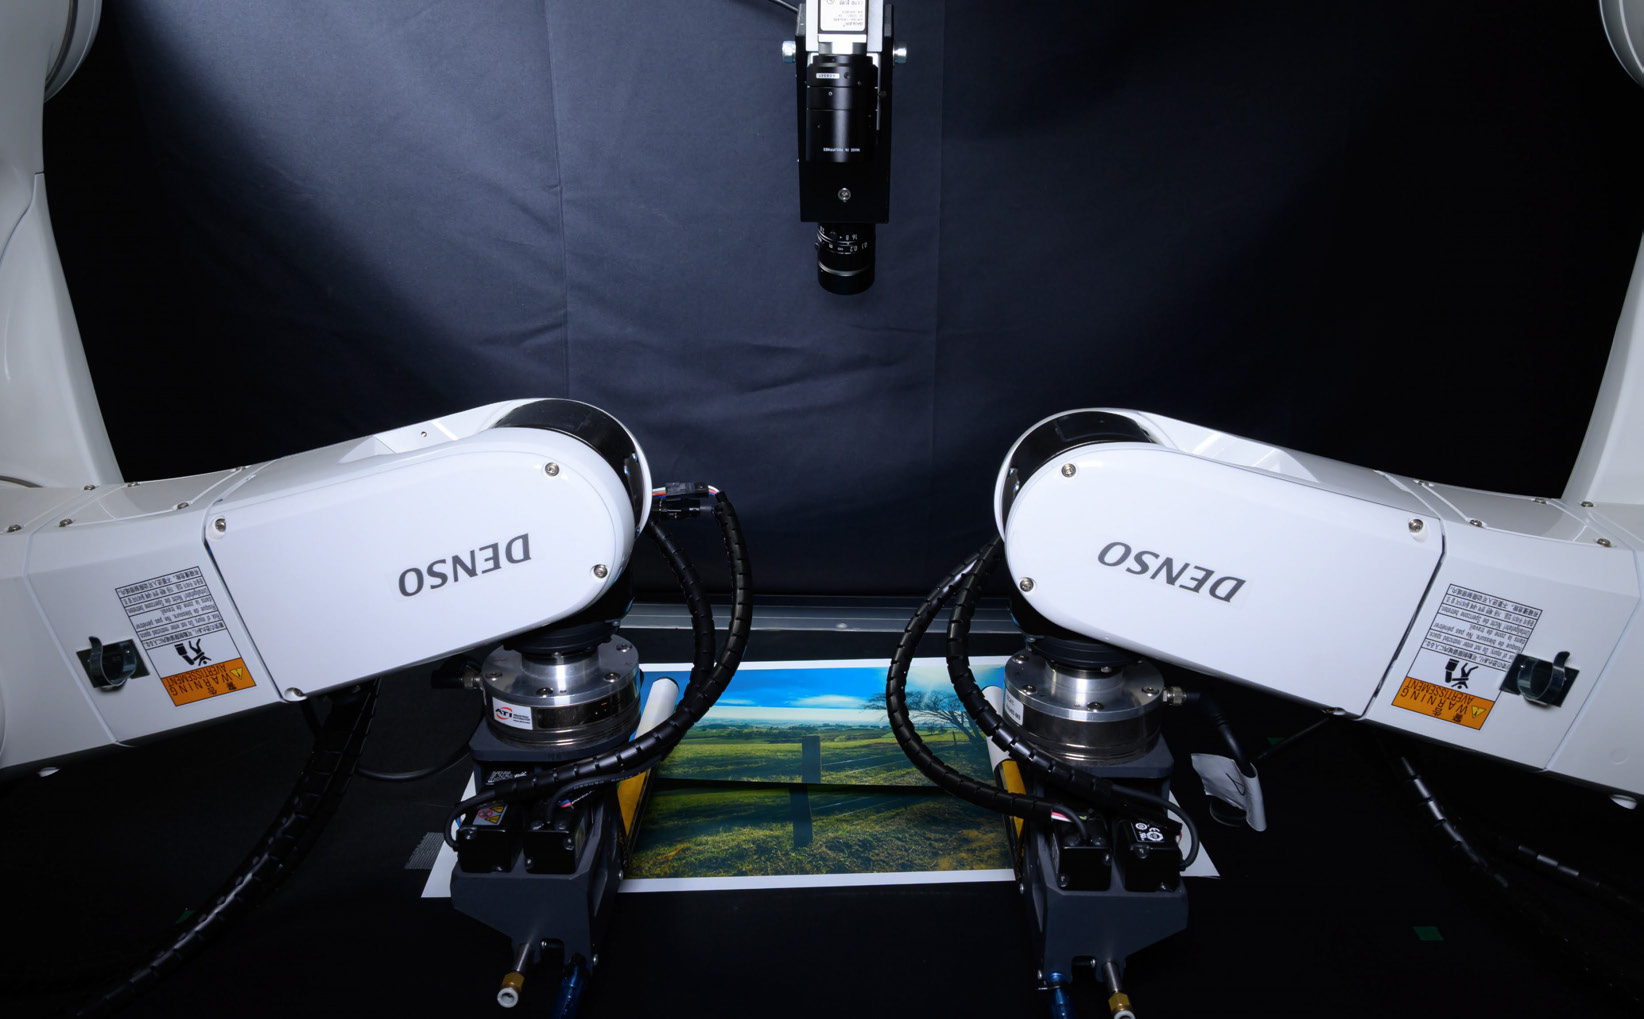
2枚の布を重ねて縫うときは、外形だけでなく表面の柄もそろえる必要があります。ところが持ち上げた布は変形しやすく、柄が合うように相対的な位置と姿勢を調整するのは簡単ではありません。
この研究では、目標画像と現在画像の違いを取り出すDifference Extraction Attention Module(DEAM)をTransformerに基づく推定モデルに導入し、2枚の布の位置・姿勢のずれを推定しました。その推定値を使ったビジュアルサーボと双腕のインピーダンス制御を組み合わせ、布の張りを保ちながら位置合わせをして平面に置きます。
モデルは合成画像で学習し、実機では柄の異なる複数の布で位置合わせを確かめました。対象とする柄をあらかじめ学習させておく必要はありません。