RA-L 2026
双腕ロボットによる布の柄合わせ
Transformer Driven Visual Servoing for Fabric Texture Matching Using Dual-Arm Manipulator
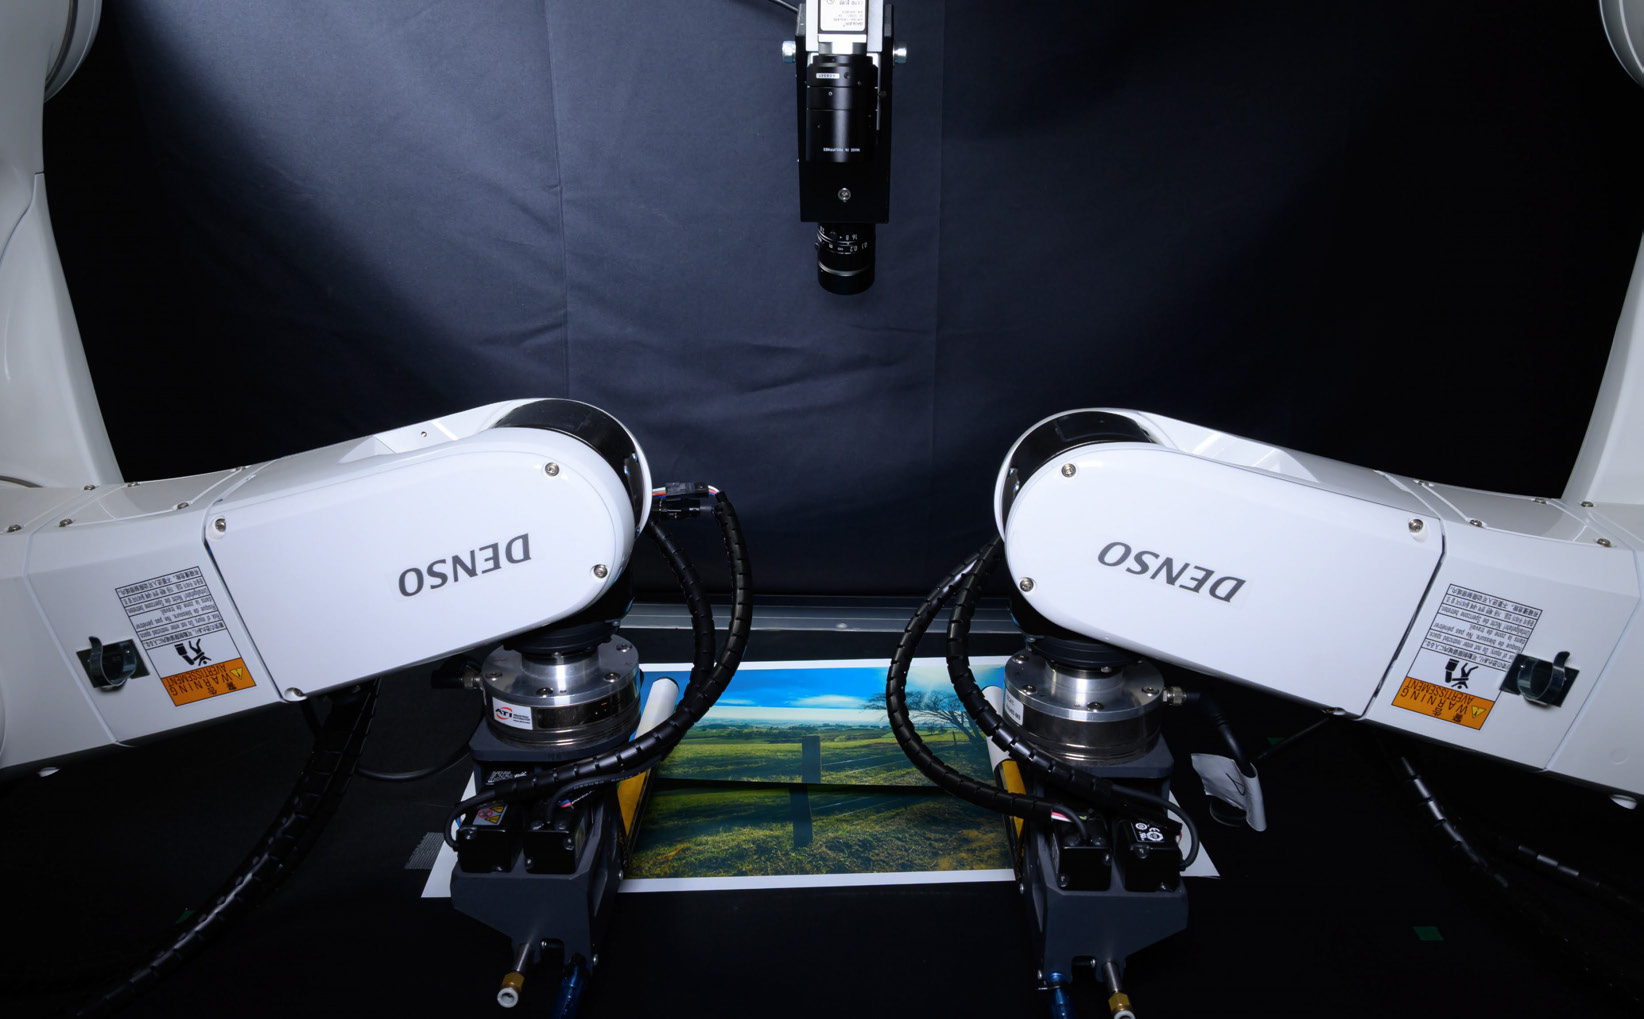
柄のある2枚の布を、柄がそろうように重ねます。Transformerに基づくモデルで画像から位置・姿勢のずれを推定し、双腕のインピーダンス制御で布の張りを保ったまま位置合わせと配置を行います。
ホーム › 研究
筆頭著者として取り組んだ研究を新しい順に載せています。共著の研究も含めた一覧は業績にあります。
Transformer Driven Visual Servoing for Fabric Texture Matching Using Dual-Arm Manipulator
柄のある2枚の布を、柄がそろうように重ねます。Transformerに基づくモデルで画像から位置・姿勢のずれを推定し、双腕のインピーダンス制御で布の張りを保ったまま位置合わせと配置を行います。
Robotic Sewing System for Fully Automated Fabric Picking, Stacking, Loading, Sewing, and Unloading
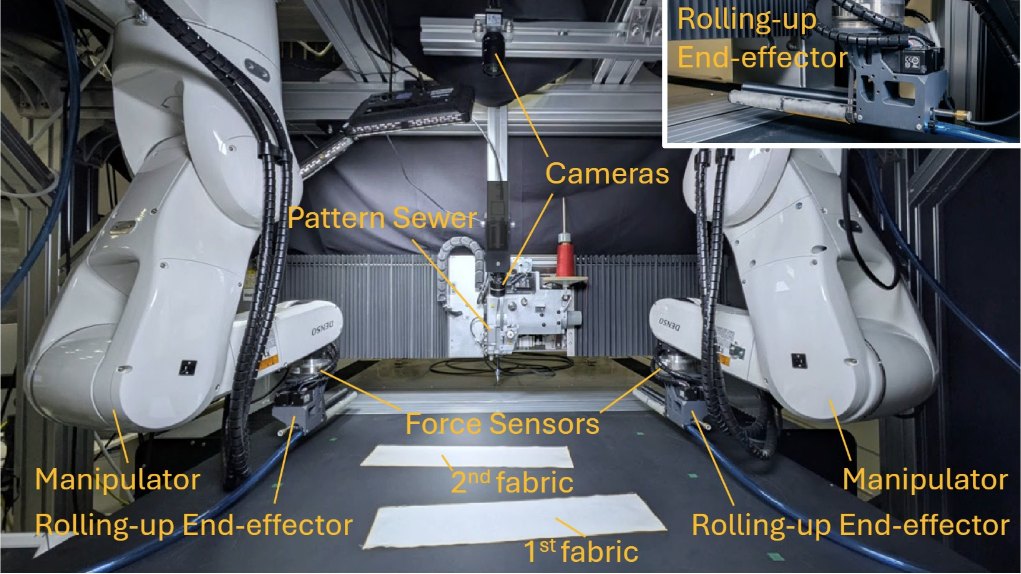
布の取り出し、積み重ね、ミシンへの搬入、縫製、搬出を一つのシステムで続けて行います。専用治具は使わず、全体を1台のPCで制御しています。
Fixture-Free 2D Sewing Using a Dual-Arm Manipulator System
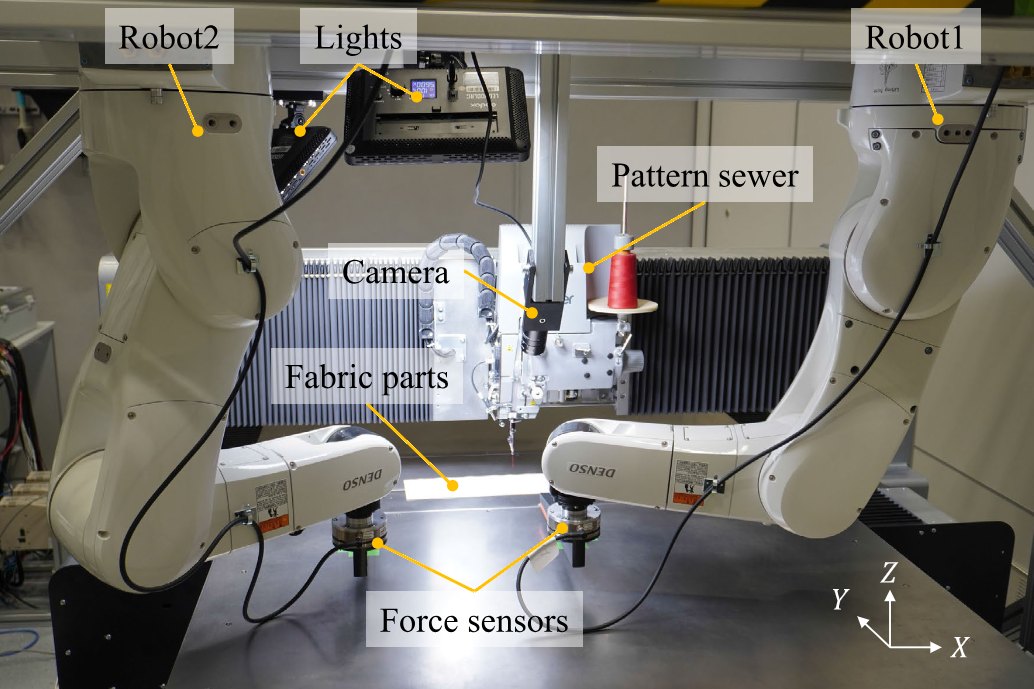
双腕で布を両側から持ち、張力を調整しながら、カメラで追った縫い線に沿って縫います。重ねた2枚の布を治具なしで縫い合わせることができ、曲線の縫い線も扱えます。
CNN-based Visual Servoing for Simultaneous Positioning and Flattening of Soft Fabric Parts
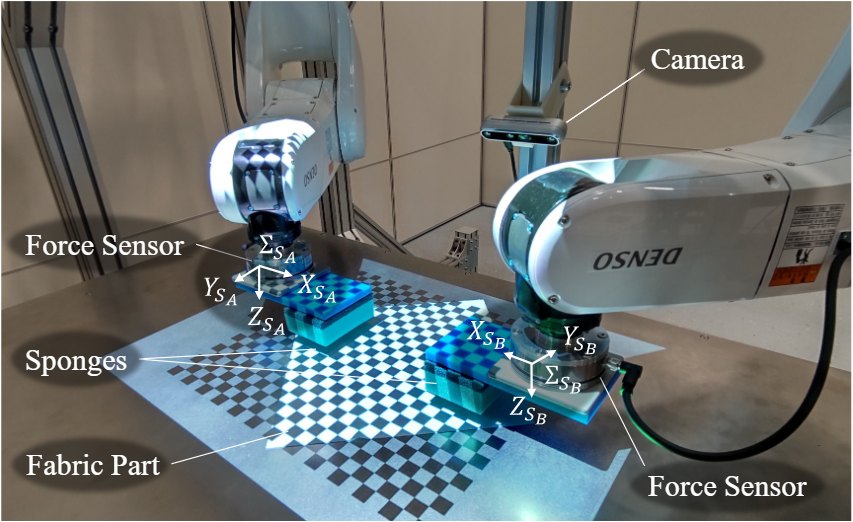
カメラ画像と力・トルクの計測値をCNNに入力し、布を目標位置に合わせながら、しわも伸ばす双腕の動作を求めます。
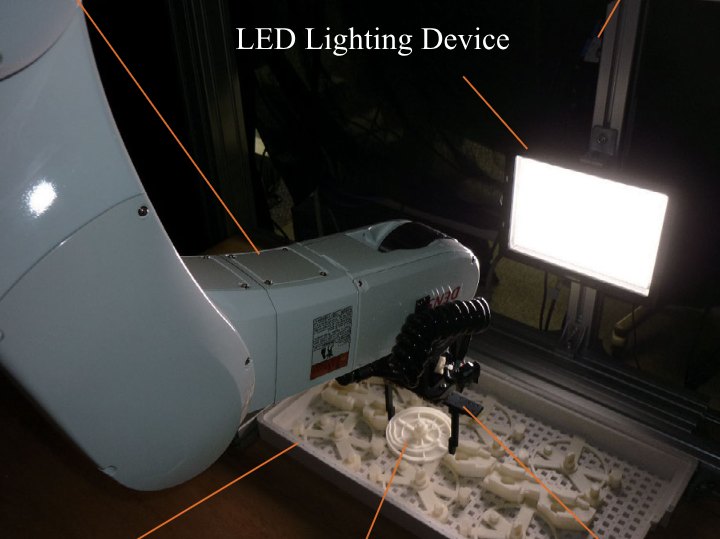
Convolutional Neural Network-Based Visual Servoing for Eye-to-Hand Manipulator
目標画像と現在画像の比較から、物体を目標の位置・姿勢へ動かす動作を推定します。博士課程で取り組んだ研究で、ロボットの外に固定したカメラを使っています。
生成モデルや模倣学習とビジュアルフィードバックを組み合わせて、柔軟物操作の精度を上げることを目指しています。視覚言語行動モデル(VLA)にビジュアルフィードバックを組み込む方法も検討中です。
電気通信普及財団 研究調査助成(2026〜2028年度)
メッシュによる形状推定とビジュアルフィードバック制御を組み合わせ、変形する物体をより正確に扱う方法を研究しています。
NSKメカトロニクス技術高度化財団 研究助成(2026〜2028年度)