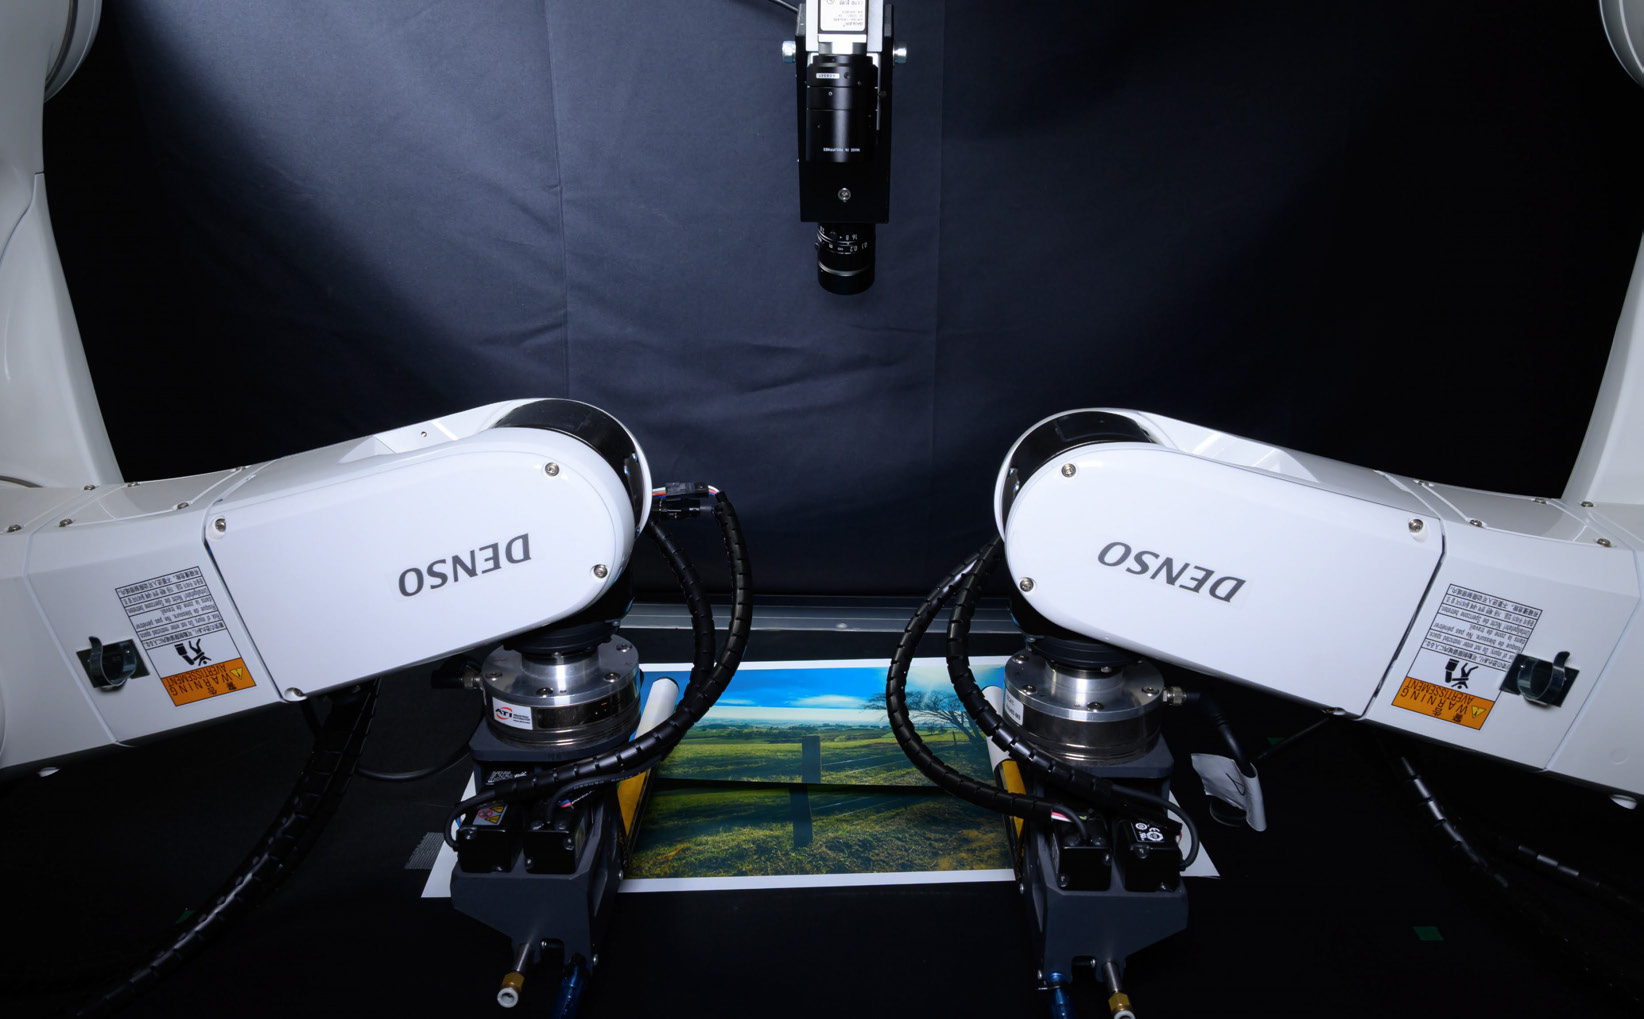
ロボットビジョンとマニピュレーション
ビジュアルサーボ(視覚フィードバック制御)を中心に、双腕ロボットによる物体の操作を研究しています。
研究について
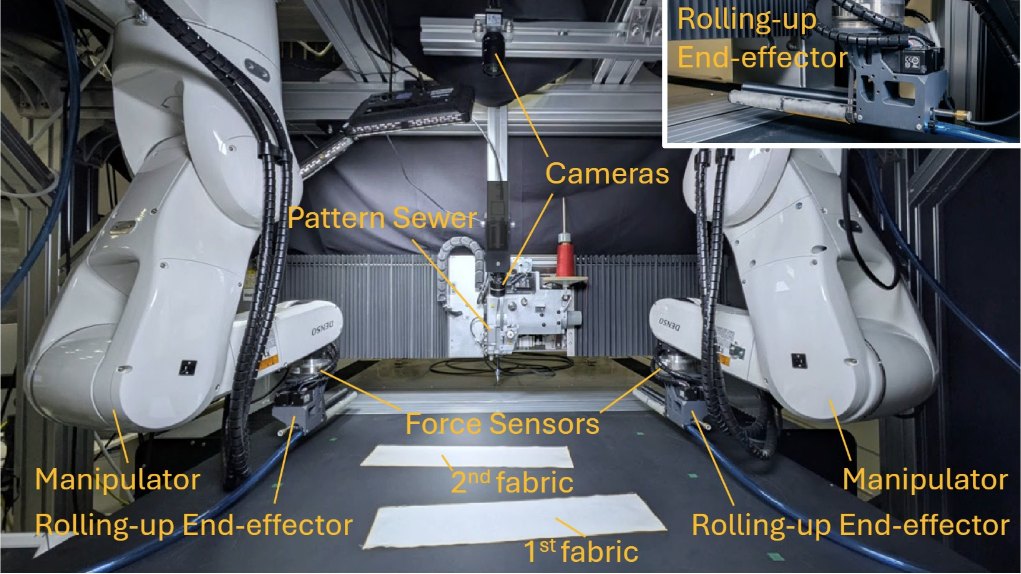
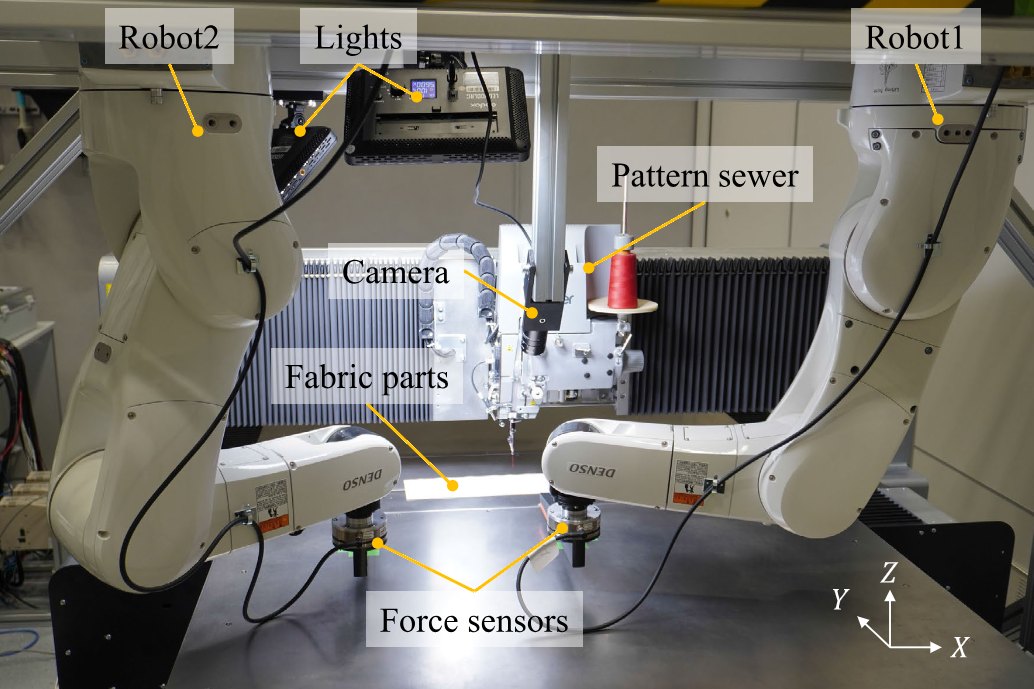
カメラ画像をもとにロボットを動かし、物体を目標の位置に合わせるビジュアルサーボを研究しています。博士課程ではCNNを使った物体の位置決めを扱いました。2022年から2025年まで香港のTransGPと香港大学にいた間は、双腕ロボットで布を扱う研究と、縫製工程の自動化に取り組んでいました。
現在は、模倣学習や生成モデルといった学習ベースの手法とビジュアルフィードバックを組み合わせた、物体の高精度操作に取り組んでいます。共同研究や技術的なご相談は、お気軽にメールでご連絡ください。
研究テーマ
お知らせ
Kai Tangさんが、共著論文“RTFF: Random-to-Target Fabric Flattening Policy using Dual-Arm Manipulator”をIROS 2026(Pittsburgh)で発表しました。
共著論文“Robotic Fabric Alignment System for Sewing Using Global Local Weighted ICP”がIEEE T-ASEに掲載されました。
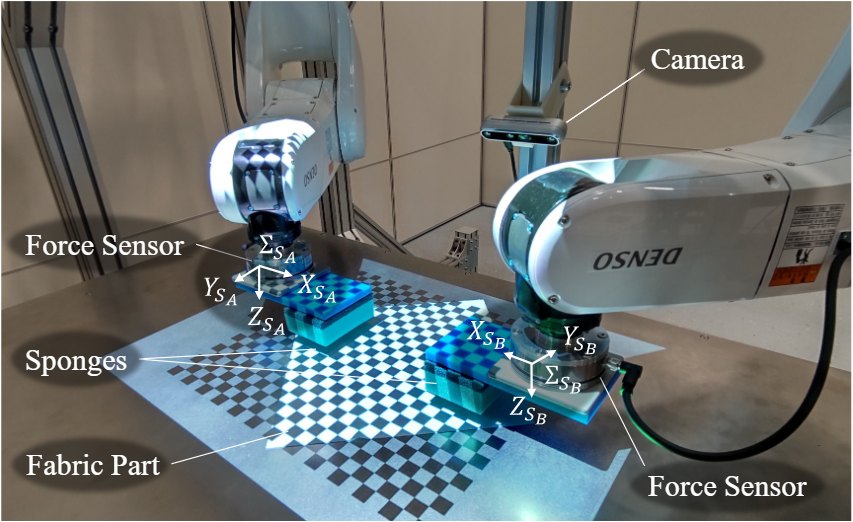
ICRA 2026で、RA-L論文(布の柄合わせ)の発表をしました。
共著論文“Design and Development of an End-Effector for Fabric Edge Folding Along a Convex Curve With Multiple Pleats”がIEEE/ASME T-MECHに掲載されました(Early Access)。
石井創太さんが計測自動制御学会東北支部研究集会で、視覚言語行動モデル(VLA)の基礎性能評価について発表しました(プログラム)。
共著論文“Automated Action Generation Based on Action Field for Robotic Garment Smoothing and Alignment”がIEEE T-ASEに掲載されました。
筆頭論文“Transformer Driven Visual Servoing for Fabric Texture Matching Using Dual-Arm Manipulator”がIEEE RA-Lに掲載されました。
東北大学 未踏スケールデータアナリティクスセンターに助教として着任しました。