F. Tokuda, A. Seino, A. Kobayashi and K. Kosuge, “Robotic Sewing System for Fully Automated Fabric Picking, Stacking, Loading, Sewing, and Unloading,” Proc. IEEE ICMA, pp. 1124-1130, 2025.
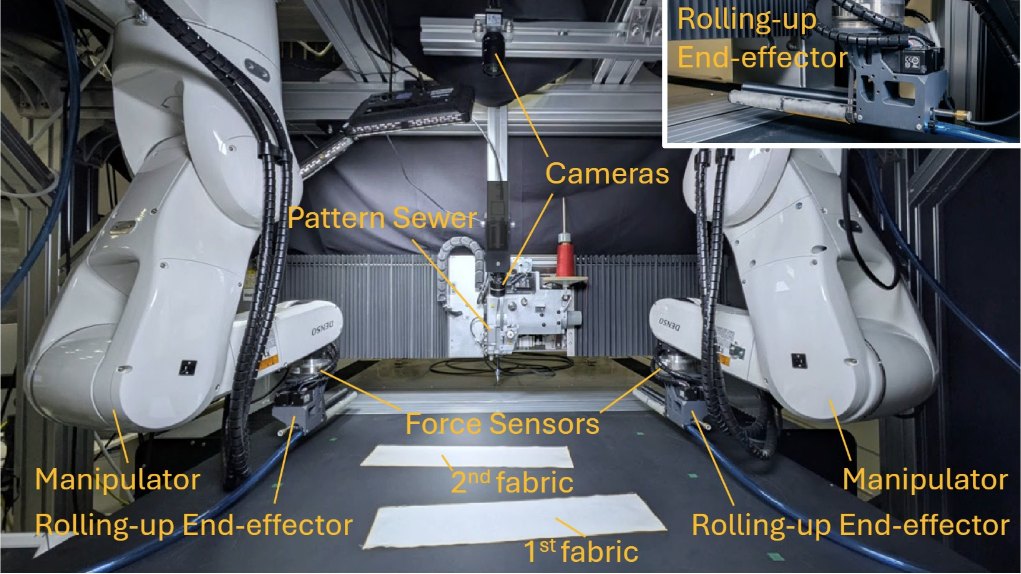
縫う動作だけを自動化しても、ミシンにかける前の布の準備や、縫い終えた布の受け渡しには人手が残ります。そこで、布の取り出しから積み重ね、ミシンへの搬入、縫製、搬出までを一続きの工程として行うシステムを作りました。
構成は双腕ロボット、巻き取り式のエンドエフェクタ、ミシンヘッド、力センサ、カメラで、専用の治具は使っていません。全体は1台のPCで制御します。布の状態は画像の領域分割と姿勢推定から求め、それをもとに縫製軌道を計算します。
比較的薄い布を対象に、あらかじめ決めた数種類の縫い目形状で、一連の工程が自動で行えることを実験で確認しました。論文で扱った布と作業条件での結果です。