F. Tokuda, R. Murakami, A. Seino, A. Kobayashi, M. Hayashibe and K. Kosuge, “Fixture-Free 2D Sewing Using a Dual-Arm Manipulator System,” IEEE Transactions on Automation Science and Engineering, vol. 22, pp. 7927-7940, 2025.
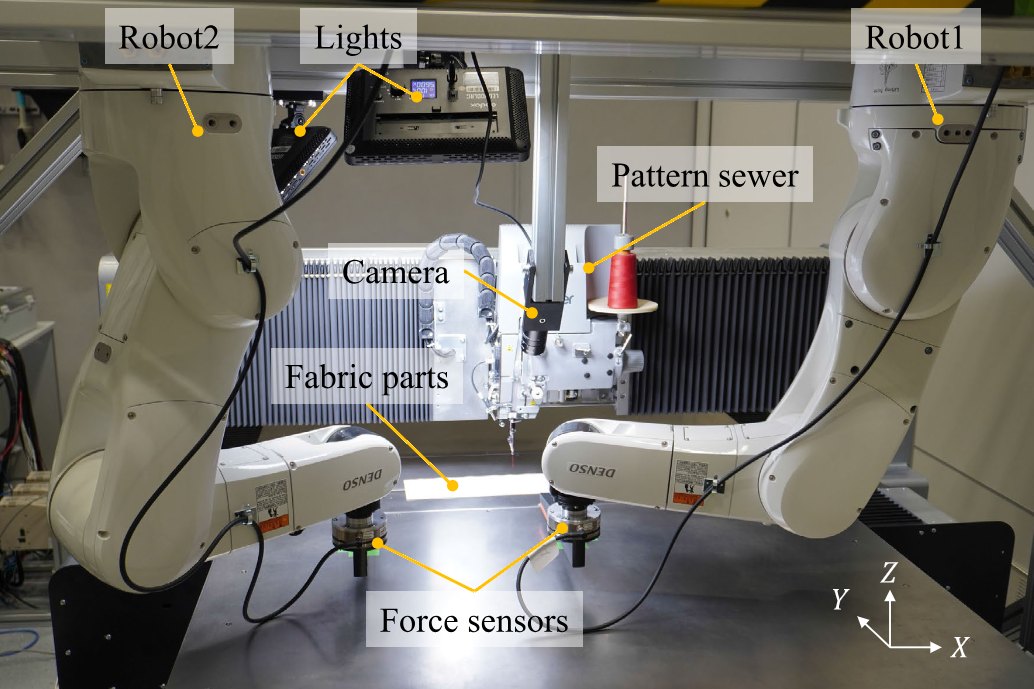
治具で布を固定して縫う方式では、布の形や大きさが変わるたびに治具を調整したり作り直したりする必要があります。この研究では治具を使わず、双腕ロボットが布を両側から持って張力を調整しながら縫います。
布に印刷した縫い線をカメラで追い、ビジュアルフィードバックで布を動かします。針の動きと布の送りは一針ごとに合わせています。
あらかじめ重ね合わせた2枚の布を使い、直線と曲線の縫い線で実機実験を行いました。布の取り出しを含めた自動化は、その後のICMA 2025の研究で扱っています。